01 / 场景
从“能演示”转向“能跑班”
企业开始以连续运行时长、异常处理闭环和人员协同方式衡量机器人价值,而不再只以单项性能作为采购依据。
ASSEMBLY ROBOT · 机器人行业资讯 · 精密装配观察
机器人行业正处在整机品类扩张与国产替代并行的阶段:工业机型守住大批量主线,协作机型吃下柔性混线,人形整机开始尝试人工作业的直接替代。装配作为自动化率最低、价值密度最高的环节之一,正在成为整机厂商、视觉厂商与力控部件厂商共同进攻的高地。本站以行业资讯的节奏,跟踪这场攻坚的每一步。
公差等级每上一级,对本体刚度、力控分辨率与视觉引导的要求同步翻倍——这是装配机器人与搬运、焊接机型的分水岭。
四条持续影响机器人商业化节奏的关键变量,适合快速搭建一套行业判断框架。
企业开始以连续运行时长、异常处理闭环和人员协同方式衡量机器人价值,而不再只以单项性能作为采购依据。
设备价格只是起点。夹具、接口、调试、备件、培训和运维响应共同决定了项目回收期与扩张节奏。
视觉样本、任务日志、故障记录和节拍数据,正在帮助机器人从一次性部署走向持续优化和跨场景复用。
本体、零部件、软件、集成商和用户现场之间的协作效率,将成为产业规模化过程中最容易被低估的竞争力。
在机器人行业的整机版图里,装配机器人靠「工艺类型 + 力控能力 + 视觉引导」的组合区分定位——这与协作机器人靠安全认证、AMR 靠导航能力是同一套逻辑。本节对比四类主力工艺的精度边界,看它们分别把机型引向哪一类产线、与哪一组机器人协同。
扭矩-角度双闭环,每一颗螺丝的拧紧曲线都被记录归档——拧紧数据正在从工艺参数变成质量资产,这是汽车总装线的硬性要求。
力-位移全程闭环,压装到「位置」还是压装到「力」由工艺决定——轴承、衬套与电机定子的装配质量,在这里被直接定义。
视觉引导找正 + 力控柔顺插入,连接器与柔性排线的插装长期依赖人工手感——它是 3C 产线「最后一道人墙」的典型代表。
点胶、锁附、铆接的组合工位,轻量化材料让「以粘代拧」越来越普遍——工艺边界的移动,正在重划装配机器人的机型版图。
23
2026-09
2026 年上半年手术机器人国产化率首次突破 42%,腔镜与骨科两条产品线同步放量。
23
2026-09
工博会 27 款灵巧手集中亮相,触觉传感成为标配,入门款价格已下探至 3 万元以内。
23
2026-09
2024 中国工业机器人出货结构分析:3C 仍是第一大行业,汽车反弹
高工机器人产业研究所最新数据显示,2024 年中国工业机器人出货结构呈现新变化:3C 电子占比 32%,重回第一;汽车反弹至 27%;锂电、光伏合计占比降至 14%。
23
2026-09
人形机器人量产前夜:交付量从 0 到 10 万台还要跨过几道坎
从样机验证到规模量产,仍有供应链、算法、成本、客户场景四大现实门槛需要跨越。本文从四个维度展开分析。
24
2026-09
工业机器人 4.0:AI 免试教、协作柔性、数字孪生重构产线
传统工业机器人正被**AI + 柔性感知 + 数字孪生**全面重构。2026 年,免试教编程、力控柔顺、边缘计算、预测性维护成为标配。协作机器人打破安全围栏,与人同工位作业;AI 焊接、视觉分拣、自适应装配大幅降低部署成本,中小批量生产迎来自动化普及期。
24
2026-09
2026 年成为人形机器人从 “演示” 走向 “实干” 的关键元年。以**世界模型 + 多模态大模型**为核心的具身智能架构,让机器人具备环境理解、自主规划、实时纠错能力。国内 “慧思开物”“UnifoLM” 等平台相继突破,实现全自主搏击、异构多机协同、产线并线作业,标志物理 AI 进入规模化部署周期。
23
2026-09
天智航天玑 III 骨科手术机器人临床突破:半年 412 例手术,满意度 96.8%
北京协和医院半年内使用天智航天玑 III 完成 412 例脊柱手术,临床满意度 96.8%。这标志着国产手术机器人在三甲医院的批量落地进入新阶段。
23
2026-09
3D 视觉在精密装配中的落地:精度追平接触式测量,但成本下降 60%
梅卡曼德近期发布的 Mech-Eye PRO M 3D 工业相机,精度追平传统三坐标测量,但成本下降 60%。本文从光学方案、点云重建算法、应用场景三方面展开分析。
在机器人行业的整机版图里,装配机器人靠「工艺类型 + 力控能力 + 视觉引导」的组合区分定位——这与协作机器人靠安全认证、AMR 靠导航能力是同一套逻辑。本节对比四类主力工艺的精度边界,看它们分别把机型引向哪一类产线、与哪一组机器人协同。
扭矩-角度双闭环,每一颗螺丝的拧紧曲线都被记录归档——拧紧数据正在从工艺参数变成质量资产,这是汽车总装线的硬性要求。
力-位移全程闭环,压装到「位置」还是压装到「力」由工艺决定——轴承、衬套与电机定子的装配质量,在这里被直接定义。
视觉引导找正 + 力控柔顺插入,连接器与柔性排线的插装长期依赖人工手感——它是 3C 产线「最后一道人墙」的典型代表。
点胶、锁附、铆接的组合工位,轻量化材料让「以粘代拧」越来越普遍——工艺边界的移动,正在重划装配机器人的机型版图。
装配机器人从不单独交付——一条装配线由六个工位串联,上下料、输送、检测机器人各占其位,装配只占其中两站。理解装配这一章在机器人行业里的位置,先理解整线分工。本节以规格表形式标注每站的主力机型与机器人密度。
六站之中装配只占两站(03/04),却决定整线的质量上限与数据资产——装配机器人的价值,要从整线分工里看。
DATA SNAPSHOT
页面示例数据用于展示信息结构,正式运营时可替换为行业报告、公开统计与平台调研数据。
覆盖产业方向
12+核心零部件供应链
年度重点展会
40+展会、论坛与交流活动
累计专题观察
260+技术、产业与应用主题
企业与项目线索
51.2万+支撑平台与会员服务基础
说明:本页面数据为结构化展示,正式上线可建立数据来源 / 统计口径 / 更新时间三组标准,保证每条数据可追溯。
装配机器人走进机器人行业的六个切片:汽车总装只是起点——在 3C、新能源、白家电、半导体与医疗场景里,它与检测、搬运、移动机器人同岗协作。每一类场景都在重新定义「什么才算一台好用的装配机器人」。
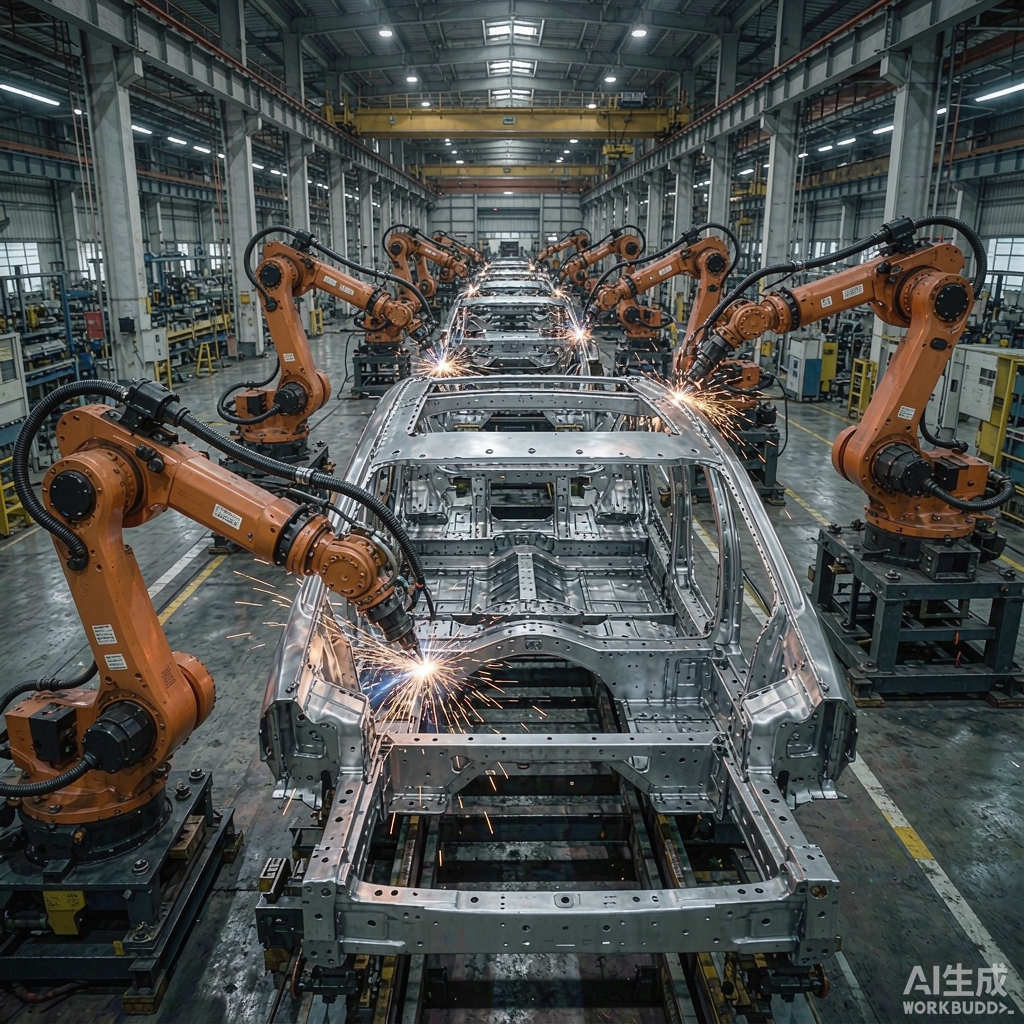 汽车总装
底盘合装、车门总成与座椅安装由拧紧机型接管,扭矩曲线全量归档,是装配自动化最深的场景。
 3C 电子
连接器插装与排线装配靠视觉 + 力控协作机型混线生产,换线频率决定机型选型。
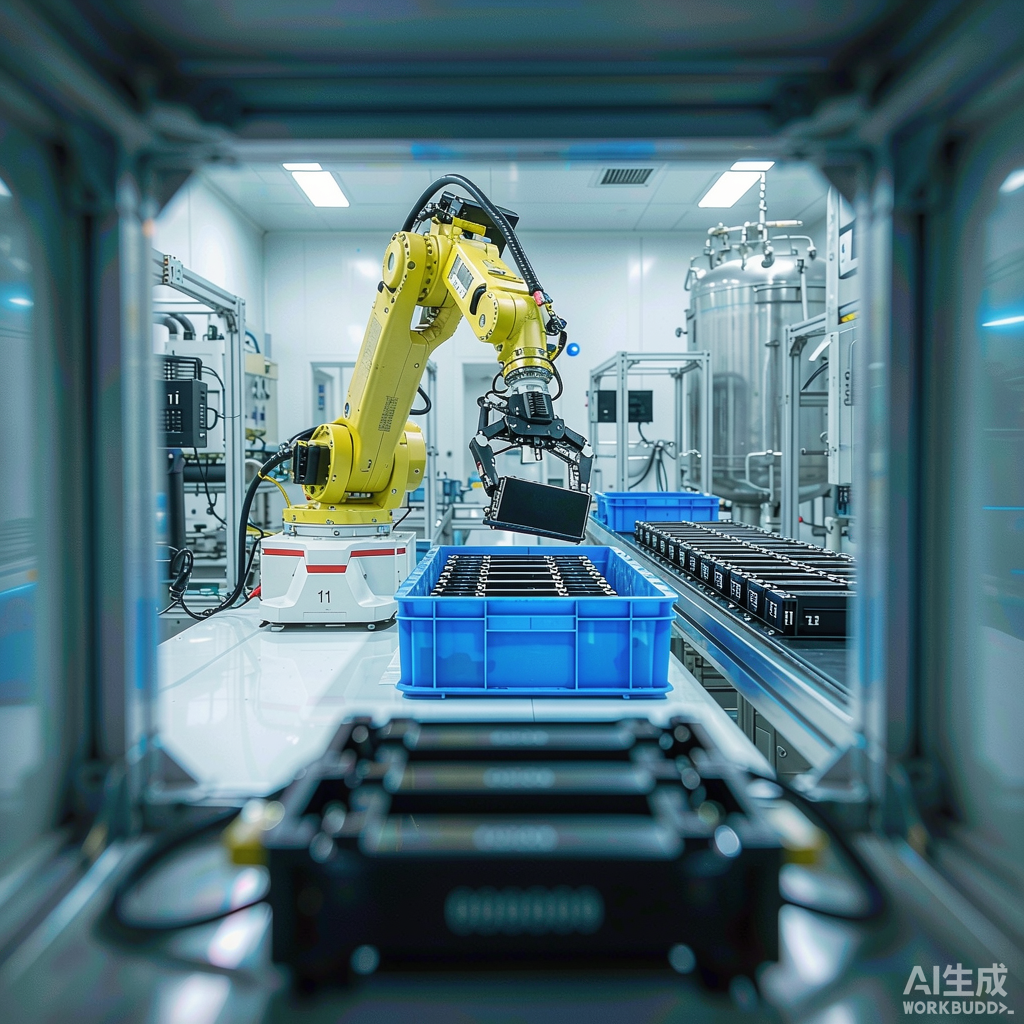 新能源
模组堆叠、汇流排焊接与结构胶锁附在同一工位族完成,节拍与追溯要求同步拉高。
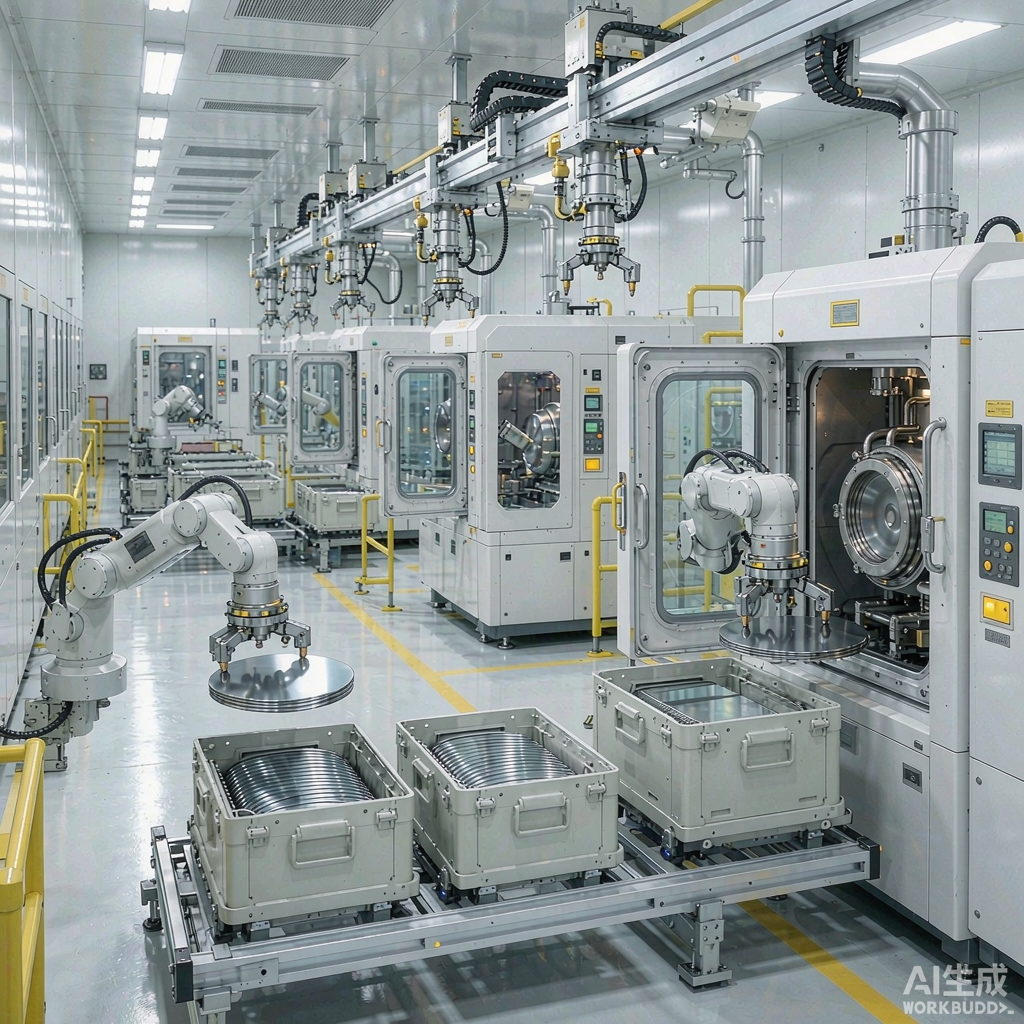 白家电
压缩机压装与外壳锁附由六轴 + 协作机型分工承担,人工保留在柔性目检环节。
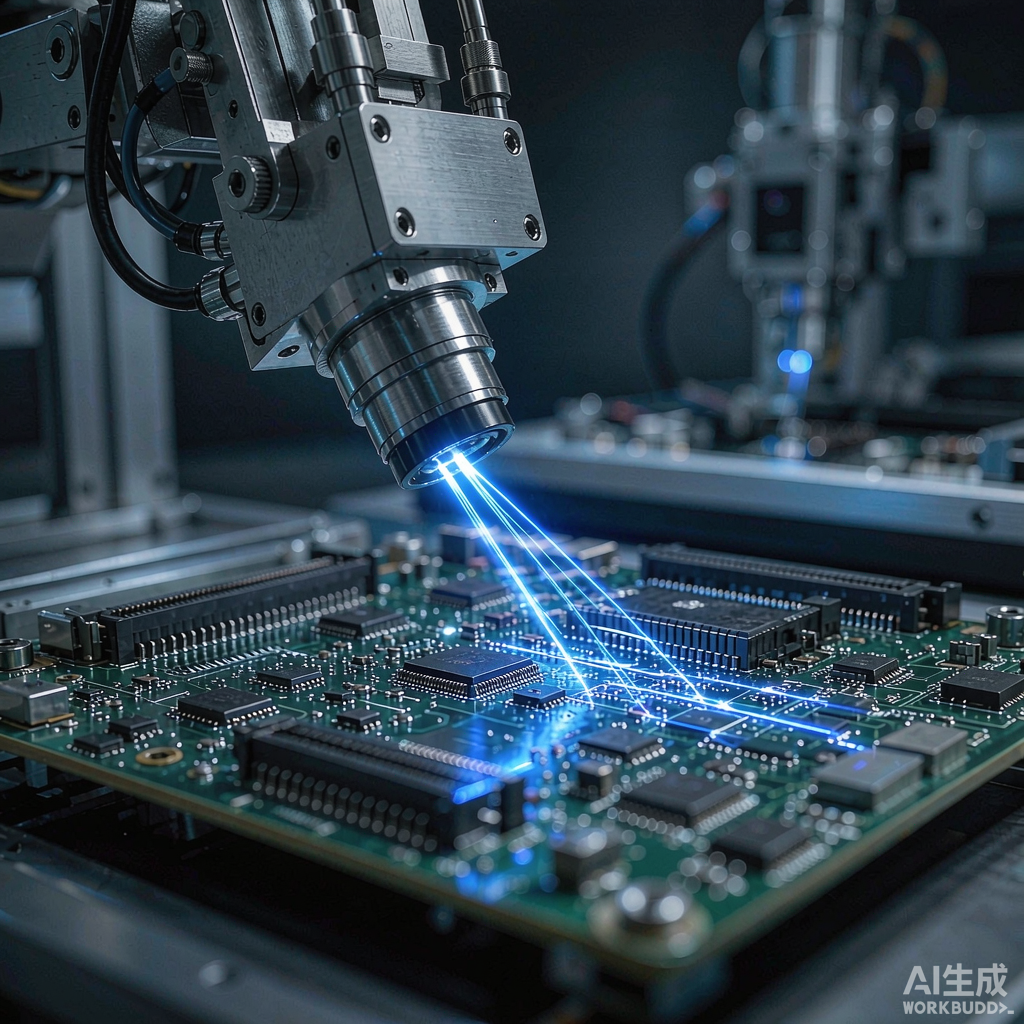 半导体
晶圆搬运与精密器件装校要求洁净环境与微米级力控,是装配精度的天花板场景。
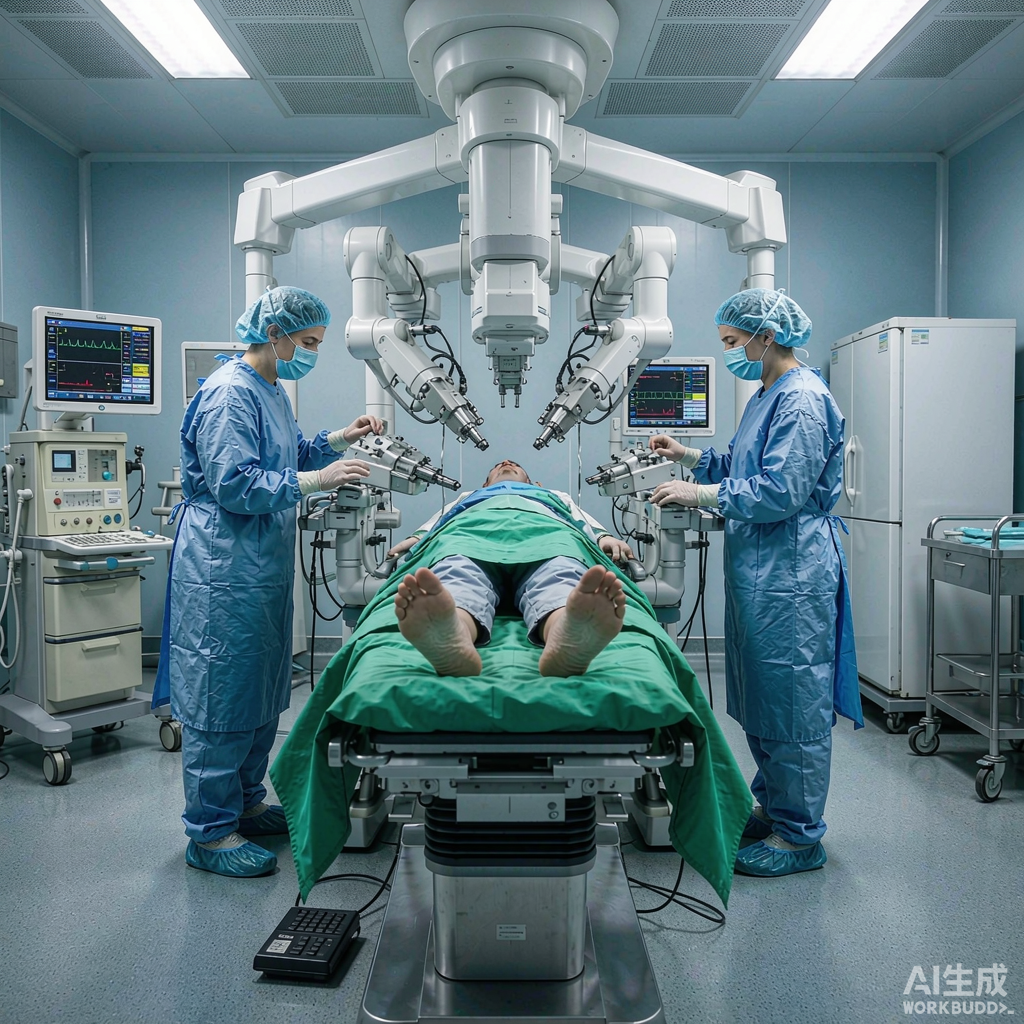 医疗器械
小批量多品种的注射器与检测仪装配,协作机型靠拖动示教快速切换,替代人工洁净间作业。
装配机器人只是机器人行业整机版图里的一章,但它的演进方向与其他赛道高度同构:缺口驱动、数据驱动、国产替代。研究室把本章观察收束为三条结构性判断,不追逐单季度订单,只回答长期方向。
焊接与喷涂的自动化率已过七成,装配环节仍在四成以下——大量依赖人工手感与经验的「最后一道人墙」,正是整机、视觉与力控厂商共同的增长空间。
每一颗螺丝的扭矩-角度曲线被记录、比对与归档,装配数据与 MES 打通后,质量追溯从「批次级」走向「单件级」——数据的含金量反过来决定机型溢价。
与外资整线主导的格局不同,国产厂商以拧紧工具、伺服压机与工位级方案起步,靠响应速度与数据接口换整线入口——这是本章跟踪国产化的主线。
 微信扫码添加我


